■順次起動
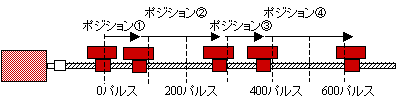
起動信号の入力毎にポジション①~⑮まで順次位置決め駆動を行います。
ポジション
番号 |
移動量
(パルス数) |
速度番号 |
| ① |
80パルス |
1 |
| ② |
200パルス |
2 |
| ③ |
100パルス |
3 |
| ④ |
250パルス |
1 |
|
順次起動 動作例
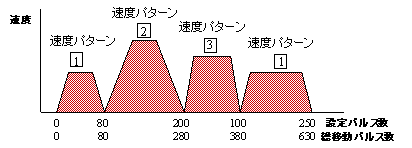 |
ポジション番号①から⑮(右記例では①~④)まで起動信号の入力がある毎に順次位置決め駆動を行います。各ポジションへの駆動速度は予め設定した10パターンの速度設定の中より選択し、移動量と共に各ポジション番号に格納しています。
速度設定は「自起動」「最高速」「加減速」のパラメータを設定し、最大10パターンを記憶可能です。 |
■スキップ機能
順次起動を行う場合に、各ポジションデータにはスキップを行うかどうかの設定をする事が可能です。
スキップが「NO」に設定されたデータのみ順次起動位置決め駆動を行います。
インクリメンタル/アブソリュート対応
ポジション
番号 |
移動量
(パルス数) |
速度番号 |
スキップ |
| ① |
80パルス |
1 |
NO |
| ② |
120パルス |
2 |
YES |
| ③ |
200パルス |
3 |
NO |
| ④ |
320パルス |
2 |
YES |
| ⑤ |
250パルス |
3 |
YES |
| ⑥ |
220パルス |
4 |
YES |
| ⑦ |
100パルス |
5 |
NO |
| ⑧ |
20パルス |
6 |
YES |
| ⑨ |
10パルス |
7 |
YES |
| ⑩ |
150パルス |
8 |
YES |
| ⑪ |
170パルス |
9 |
YES |
| ⑫ |
250パルス |
1 |
NO |
| ⑬ |
190パルス |
8 |
YES |
| ⑭ |
100パルス |
7 |
YES |
| ⑮ |
130パルス |
10 |
YES |
|
順次起動(スキップ機能) 動作例
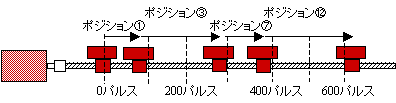
インクリメンタル(相対値距離指定)の場合 |
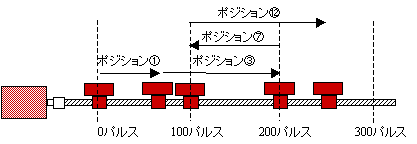
アブソリュート(絶対値距離指定)の場合 |
■ポジション指定駆動
本体に記憶された①から⑮までのポジションデータを個々に駆動する事が可能です。
この場合は、スキップ設定の「YES」、「NO」に関係なく起動されます。
■ポジション記憶機能(ティーチング機能)
スキャン送り等で目標の位置まで駆動し、現在位置を記憶する事が出来ます。


